
Abgeschlossene Forschungsprojekte
Der Lehrstuhl Technische Mechanik/Dynamik befasst sich mit allen dynamischen Herausforderungen des Maschinenbaus und benachbarter Gebiete. In der Vergangenheit wurden unter anderem diese Forschungsthemen bearbeitet.
DynAwind²


Windenergieanlagen werden in der Regel auf eine Lebensdauer von 20 bis 25 Jahren ausgelegt. Die Auslegung der mechanischen Struktur auf diese Referenzlebensdauer erfolgt standortspezifisch. Die Standorte werden durch die Zertifizierungsrichtlinien allerdings nur grob hinsichtlich der dort zu erwartenden Belastungen klassifiziert. In der Folge können die tatsächlichen Beanspruchungen der Anlagen geringer sein als bei der Planung angenommen. Aus diesem Grund sind in vielen Windenergieanlagen auch nach Ende der Referenzlebensdauer strukturelle Reserven vorhanden. Das bedeutet, dass ein Rückbau der Anlagen nach Ende der Referenzlebensdauer weder ökonomisch noch ökologisch sinnvoll ist. Zum jetzigen Zeitpunkt werden Windenergieanlagen zurückgebaut, die unter bestimmten Umständen noch einige Jahre hätten stehen bleiben und elektrische Energie erzeugen können.


Vor diesem Hintergrund ist es das Ziel des Vorhabens, eine individuelle Lebensdauer der mechanischen Strukturen einer WEA zu ermitteln. Dazu ist zunächst die Erfassung der tatsächlichen Beanspruchungsgeschichte der WEA-Tragstruktur im laufenden Anlagenbetrieb notwendig. Eine direkte Messung der Beanspruchungen einer Windenergieanlage im Betrieb ist dabei nur an zugänglichen Stellen und durch äußerst hohen messtechnischen Aufwand möglich. In diesem Zusammenhang sinnvoller ist die indirekte Ableitung der zyklischen Beanspruchungen aus messtechnisch verhältnismäßig leicht zu erfassenden Bewegungsgrößen der WEA. Der funktionale Zusammenhang zwischen den Messgrößen und den Beanspruchungen muss dabei über geeignete numerische Strukturmodelle ermittelt werden. Aus den während der Betriebszeit der WEA ermittelten zyklischen Beanspruchungen können an die jeweilige Beanspruchungsgeschichte angepasste Lebensdauerprognosen abgeleitet werden. Aus der Differenz von individueller Lebensdauerprognose und Referenzlebensdauer ergibt sich dann die über die Referenzlebensdauer hinaus nutzbare Lebensdauerreserve.
In Kooperation mit
W2E Wind to Energy GmbH
WINDnovation Engineering Solutions GmbH
Technischer Überwachungs-Verein NORD EnSys Hannover GmbH & Co. KG
Germanischer Lloyd Industrial Services GmbH
Universität Rostock:
MSF - Lehrstuhl für Strukturmechanik
Gefördert durch:


Schaffung einer Entwicklungsumgebung für Aktivlenksysteme
Im Rahmen des Gesamtprojektes "Aktivlenksysteme in aufgelöster Modulbaukastenstruktur für unterschiedliche Fahrzeugtopologien" in Zusammenarbeit mit der Hydraulik Nord Fluidtechnik GmbH & Co. KG soll ein neuartiges Aktivlenksystem entwickelt werden, was durch seine Modularität auf unterschiedlichste Fahrzeugtopologien angepasst werden kann. Dieses Projekt wird von der Europäischen Union aus dem Europäischen Fonds für regionale Entwicklung und der Hydraulik Nord Fluidtechnik GmbH & Co. KG kofinanziert. Die Bearbeitung wird von mehreren Partnern durch Teilprojekte getragen.
Ziel im Teilprojekt "Schaffung einer Entwicklungsumgebung für Aktivlenksysteme" am Lehrstuhl für Technische Mechanik/Dynamik ist die Entwicklung und Validierung von echtzeitfähigen Mehrkörper-Simulationsmodellen für unterschiedliche Fahrzeugtopologien.
In Kooperation mit
Hydraulik Nord Fluidtechnik GmbH & Co. KG
Universität Rostock:
MSF - Lehrstuhl für Fertigungstechnik
MSF - Lehrstuhl für Getriebe- und Antriebstechnik
MSF - Lehrstuhl für Mikrofluidik
Gefördert durch


Schwingungsreduktion durch Ausnutzung des Synchronisationsphänomens

Das Phänomen der Synchronisation, auch Lock-in-Effekt genannt, ist bereits seit Jahrhunderten bekannt und ist in neuerer Zeit Gegenstand der Forschung in den Bereichen Physik, Biologie, Chemie oder Psychologie u. a. Im mechanischen Sinne können sich zwei Oszillatoren mit unterschiedlichen Grundfrequenzen durch Kopplung auf die gleiche Frequenz synchronisieren. Dabei wird Energie vom schnelleren zum langsameren Oszillator übertragen. Die hier betrachteten Oszillatoren stellen nichtlineare selbsterregte Schwinger dar.
Zur mathematischen Beschreibung der Synchronisation gehören zwei Grundaufgaben: Aufstellung der Existenz- und der Stabilitätsbedingungen. Für nichtlineare Systeme müssen diese analytisch approximiert werden. Erfüllt die Kopplung zwischen zwei Oszillatoren die Existenzbedingungen so ist Selbstsynchronisation möglich, jedoch kann diese physikalisch instabil sein. Werden die Existenz- und Stabilitätsbedingungen gleichzeitig erfüllt, so hängt die Stabilität der Selbstsynchronisation von den gewählten Anfangsbedingungen ab, da Selbstsynchronisation im Allgemeinen nicht asymptotisch stabil ist. Eine zusätzliche Regelung einer der gekoppelten Oszillatoren kann jedoch asymptotische Stabilität gewährleisten. Bei geeigneter Regelung kann der Phasenwinkel sowie die Schwingungsamplitude des geregelten Oszillators im synchronen Zustand vorgegeben werden.
Erste Untersuchungen am Lehrstuhl haben ergeben, dass sich geregelte Oszillatoren gut zur Schwingungsreduzierung von dynamisch belasteten Strukturen eignen. Dabei können die Oszillatoren in den meisten Betriebspunkten energieautark betrieben werden. Eingangsgrößen für die Regelung ist unter anderem die gemessene Erregerkraft. Eine Messung des Systemzustandes ist nicht notwendig.
Die am Lehrstuhl gewonnenen Erkenntnisse sollen in folgenden Arbeiten vertieft und durch Experimente überprüft werden.
Intelligente Presse zur automatisierten kaltplastischen Umformung (IPakU)
Teilprojekt „Adaptive Bahnregelung mit aktiver Lastpendeldämpfung – IPakU-Reg“
Das Ziel des Forschungs- und Entwicklungsvorhabens „IPakU“ zwischen den Projektpartnern Ostseestaal GmbH & Co. KG, Fraunhofer-Institut für Großstrukturen in der Produktionstechnik IGP und Universität Rostock/LTMD ist die Weiterentwicklung des im Rahmen des Vorgänger-Verbundprojekts „HakU“ entstandenen Funktionsmusters zur automatisierten kaltplastischen Umformung von Blechen, beispielsweise für den Schiff- und Flugzeugbau.
Im Vorgängerprojekt „HakU“ entwickelte der Lehrstuhl für Technische Mechanik/Dynamik der Universität Rostock eine Bahnsteuerung für das Mehrketten-Kransystem auf der Grundlage eines mathematischen Entwurfsmodells. Die Bahnsteuerung führt das Blech unter idealisierten Bedingungen annähernd exakt entlang einer gewünschten Trajektorie. Sind die idealisierten Bedingungen nicht gegeben, z. B. infolge äußerer Störeinflüsse, Parameter- und Strukturfehler der Entwurfsmodelle oder nicht mit der Solltrajektorie konsistente Anfangsbedingungen, treten Bahnabweichungen auf.
Ziel des Teilprojektes „IPakU-Reg“ ist die Realisierung einer Bahnregelung, die diese Bahnabweichungen durch geeignete Bewegungen der Kranantriebe automatisch ausgleicht. Dazu werden die Bewegungsgrößen des Blechs während der Verfahrbewegung laufend gemessen oder durch modellbasierte Algorithmen geschätzt, um daraus die erforderlichen Antriebsbewegungen des Kransystems zu berechnen.
Den Ausgangspunkt für den Regelungsentwurf bildet ein Entwurfsmodell der mechanischen Regelstrecke, welches die für die Bahnregelung wesentlichen kinematischen und dynamischen Eigenschaften des Kransystems und der Nutzlast beschreibt.


In Kooperation mit


Gefördert durch


Handhabungssystem für die automatisierte kaltplastische Umformung
Teilprojekt "HakU - Inv: Inverse Vorsteuerung"
Das Verbundvorhaben „HakU - Handhabungssystem für die automatisierte kaltplastische Umformung“ zwischen der Ostseestaal GmbH & Co. KG, dem Fraunhofer IGP und dem Lehrstuhl für Technische Mechanik/Dynamik behandelt die Entwicklung eines automatisierten Handhabungssystems für einen derzeit rein manuell gesteuerten Umformprozess. Die kaltplastische Umformung als Biegeumformung wird bei der Fa. Ostseestaal durch eine Schiffbaupresse mit Schwert und Matrize realisiert. Aus der manuellen Steuerung dieser kaltplastischen Umformung ergibt sich eine Vielzahl an Problemen hinsichtlich der Genauigkeit und der wirtschaftlichen Effizienz.
Das Teilprojekt "HakU - Inv" beschäftigt sich mit einem mathematischen Modell zur inversen Vorsteuerung des Handhabungssystems. Aus den Erfahrungen des Lehrstuhls mit CABLEV und aus der Analyse der bestehenden Umformanlage ergeben sich zwei relevante Problemstellungen:
- Die an vier Kettenzügen gelagerte Platte ist in ihrer Lage nicht vollständig geometrisch definiert (kinematisch unbestimmte Lastführung), wodurch aufgrund der Massenträgheit der Platte unerwünschte Pendelschwingungen auftreten.
- Infolge der eigenen Gewichtskräfte kommt es zu einer elastischen Durchbiegung der an den vier Kettenzügen gelagerten Platte. Die automatisierte Antriebssteuerung muss daher die elastische Durchbiegung bei der Positionierung durch Anpassen der Kettenlängen berücksichtigen.


In Kooperation mit
Gefördert durch
Robotik in der Biomechanik - HiL-Gelenksimulator
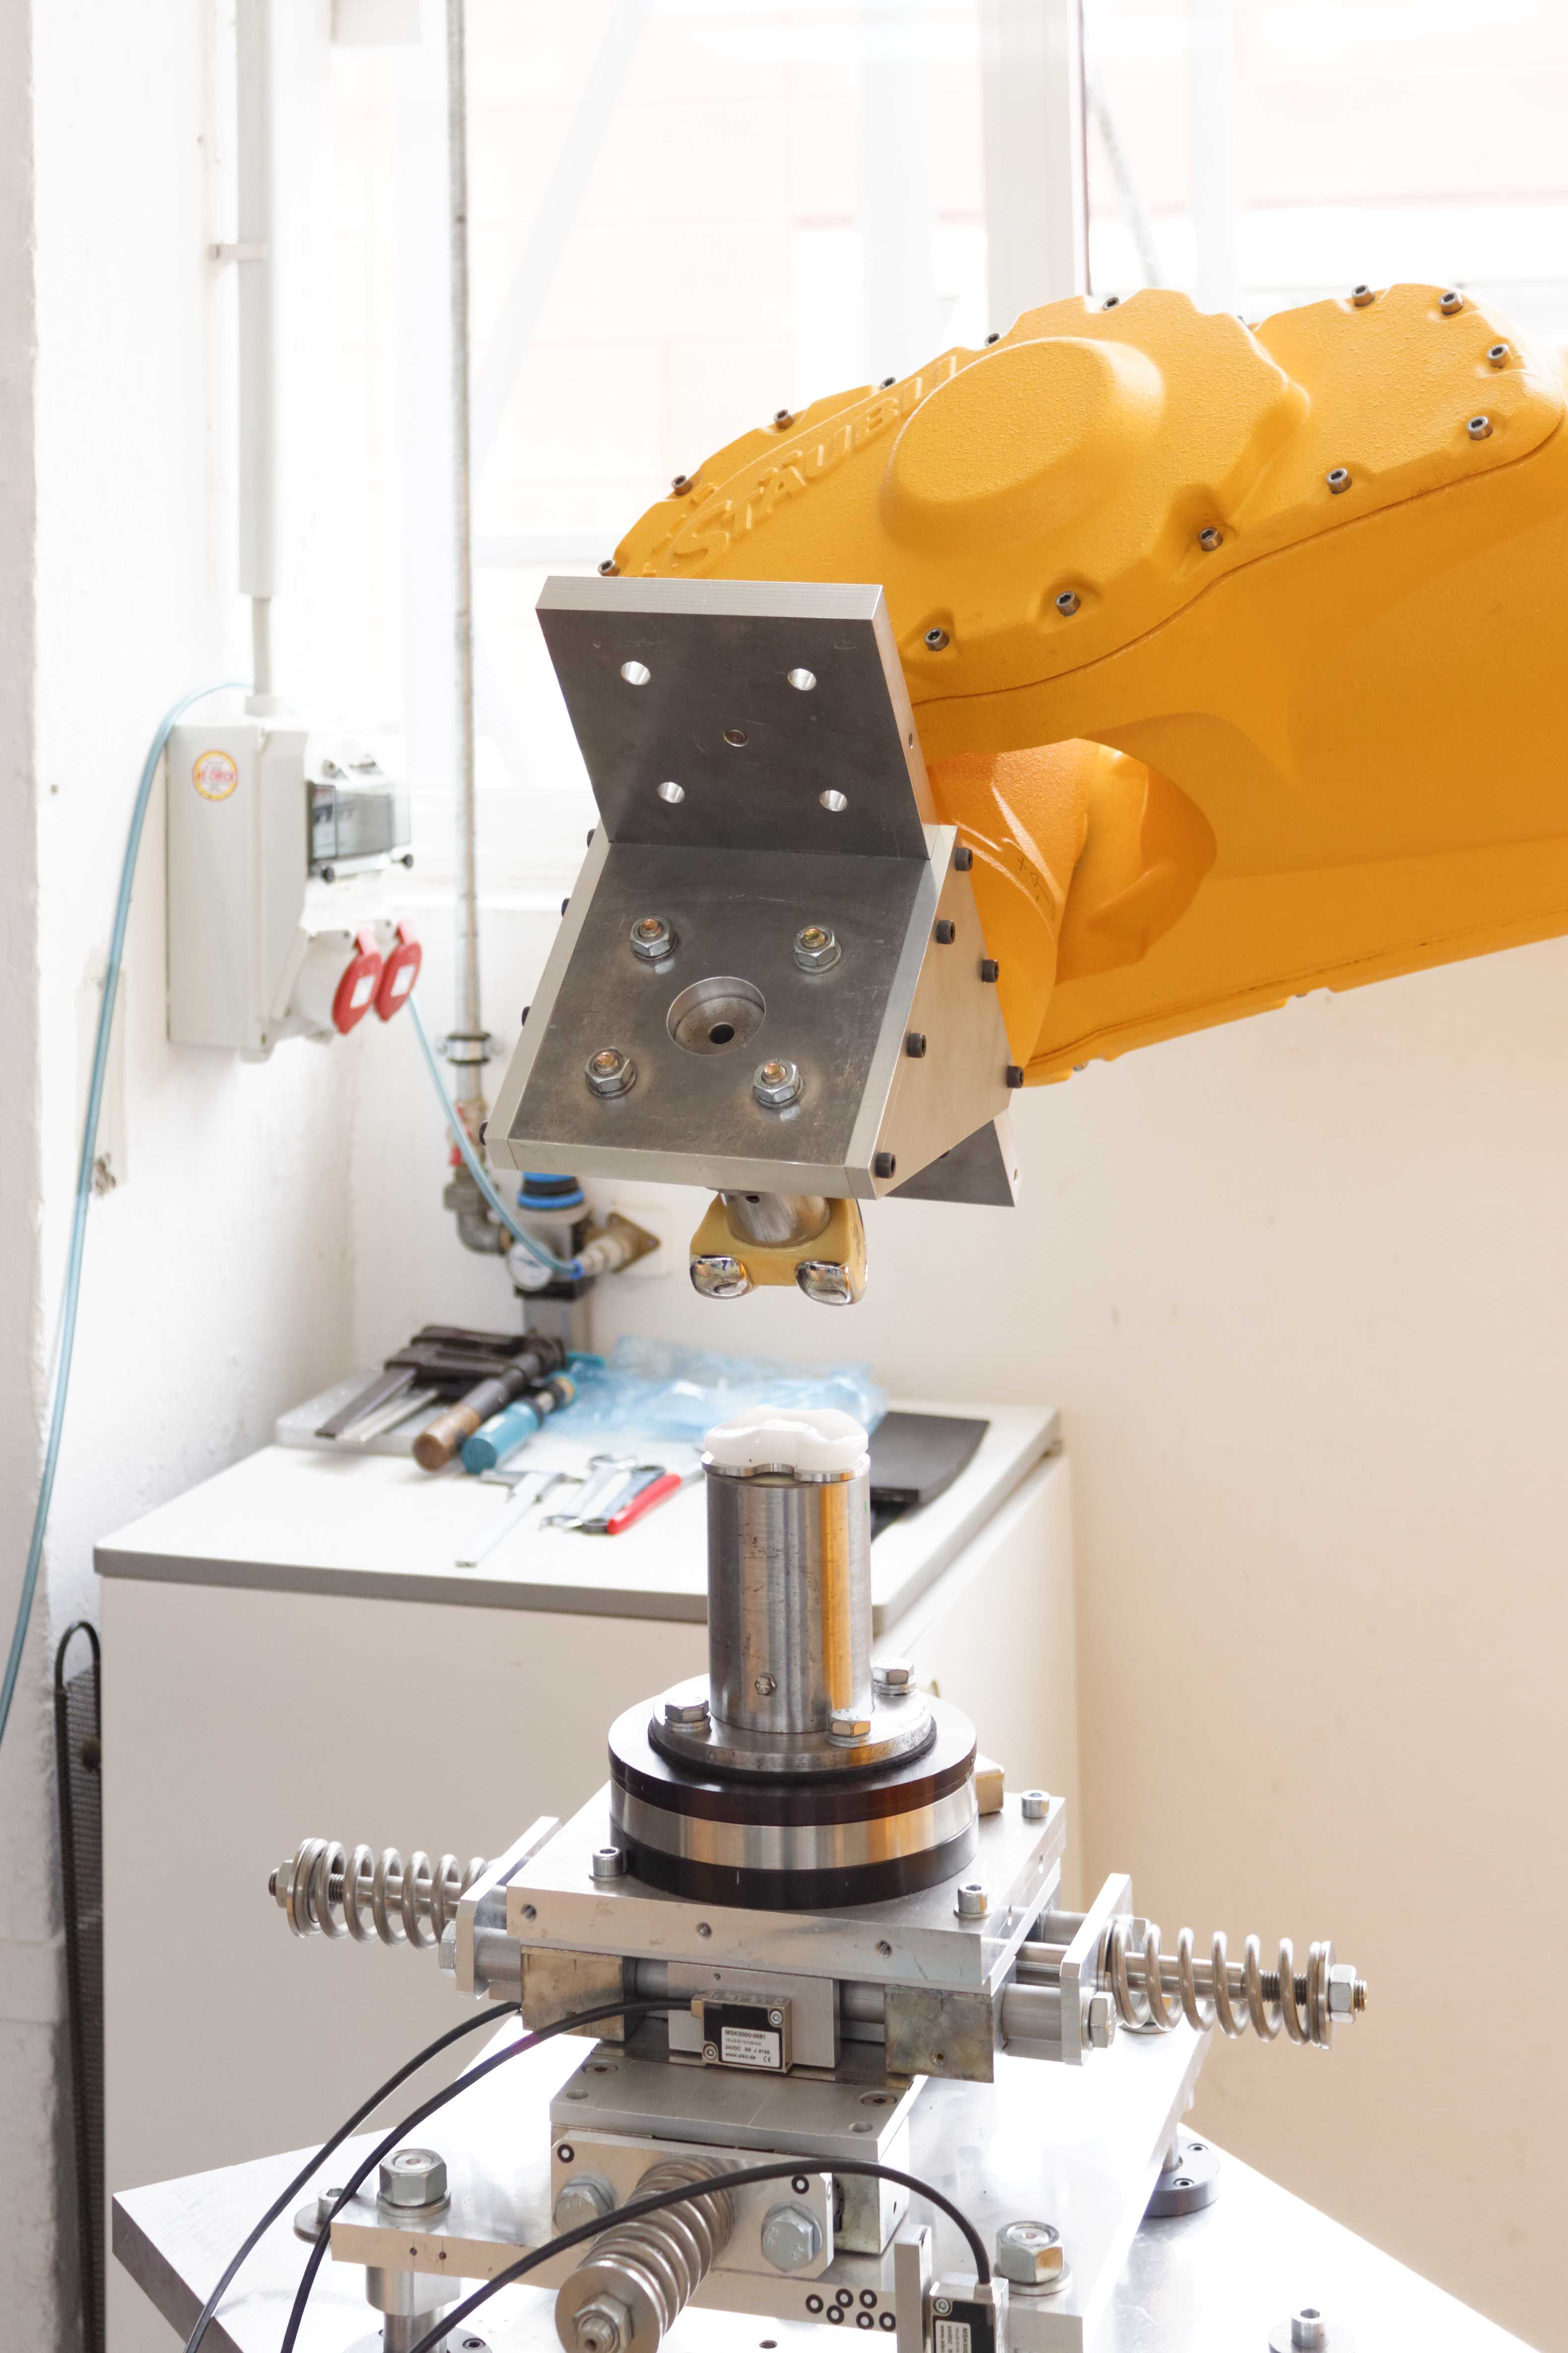
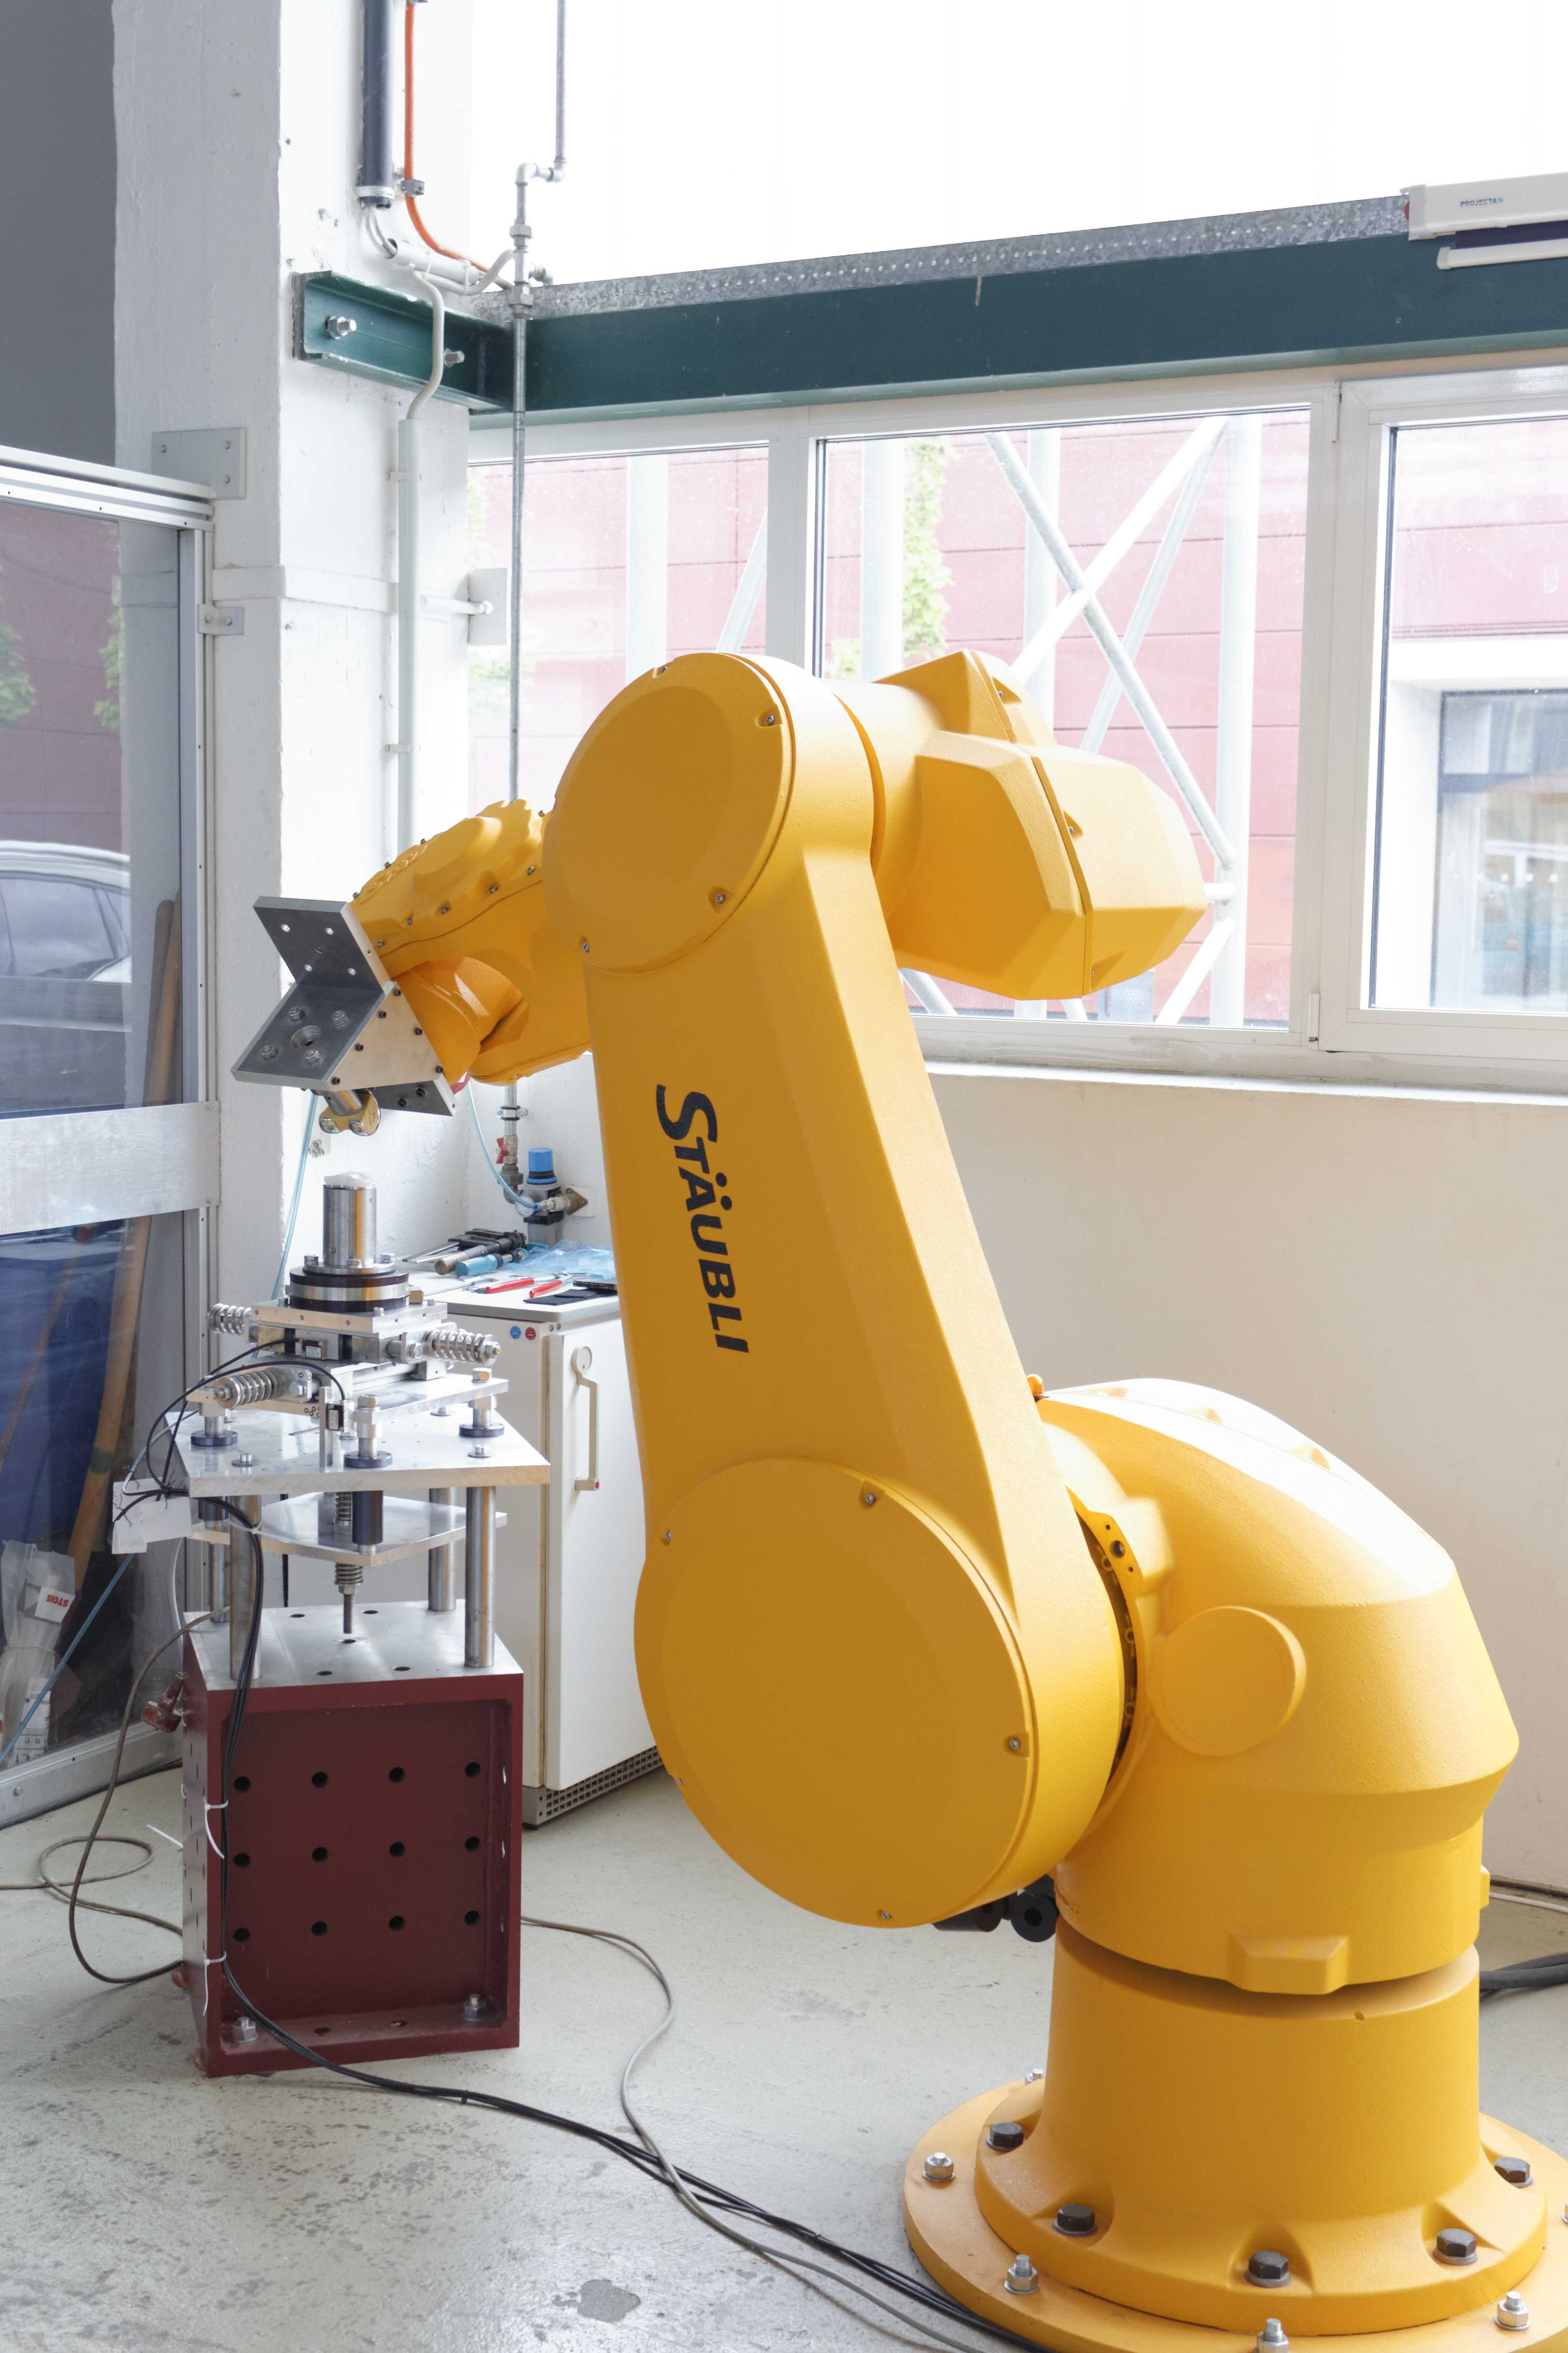
In Deutschland wurden im Jahr 2015 laut Bundesamt für Statistik 227.293 Hüftgelenks- und 173.304 Kniegelenkserstimplantationen sowie 22.406 Erstimplantationen endroprothetischer Gelenke an der oberen Extremität (Schulter, Ellenbogen, Hand und Fingergelenk) durchgeführt. Dazu kamen 35.290 (Hüfte), 24.747 (Knie) und 3.666 (obere Extremität) Wechseloperationen nach einem endoprothetischen Gelenkersatz, sodass im Jahr 2015 bundesweit täglich mehr als 1.300 Operationen im Zusammenhang mit einem künstlichen Ersatz der aufgeführten Gelenke durchgeführt wurden.
Das NJR (National Joint Registry for England, Wales, Northern Ireland and the Isle of Man) führt in seinem Jahresbericht 2016 als Gründe für Wechseloperationen unter anderem die Instabilität des Gelenkes bis hin zur Luxation mit 13% (Hüfte), 19.2% (Knie) und 27% (Schulter), eine Fehlpositionierung der Implantatkomponenten 5.3% (Hüfte) und 7.4% (Knie), sowie einen eingeschränkten Bewegungsumfang beim künstlichen Kniegelenk mit 5.3% auf.
Um die Einflussfaktoren der Gelenkinstabilität, die Auswirkungen von Fehlpositionierungen und unterschiedliche Implantat-Designs auf die Gelenk-Kinematik unter realitätsnahen Bedingungen reproduzierbar und systematisch untersuchen zu können, hat der Lehrstuhl für Technische Mechanik/Dynamik in Zusammenarbeit mit dem FORBIOMIT (Forschungslabor für Biomechanik und Implantattechnologie der Universitätsmedizin Rostock) einen roboterbasierten Hardware-in-the-Loop (HiL) Gelenksimulator entwickelt.
Eine reale Endoprothese wird dabei durch einen Industrieroboter (Stäubli TX200), ausgestattet mit einem Kraft-Momenten-Sensor (ATI Omega 160), in Interaktion mit einem biomechanischen Simulationsmodell der anatomischen Umgebung des Gelenkes bewegt und belastet. Dafür werden die sechs räumlichen Freiheitsgrade des Gelenkes komplementär in freie und gesperrte Richtungen unterteilt. In der/den freien Richtung(en) wird die Endoprothese lagegeregelt und in den gesperrten Richtungen kraft-momentengeregelt durch den Roboter bewegt.
In mehreren Forschungsprojekten konnten mit diesem Gelenksimulator erfolgreich Untersuchungen für künstliche Hüft- sowie Knieendoprothesen durchgeführt werden. Ein Teil der Ergebnisse zu künstlichen Hüftgelenken sind zum Beispiel in Herrmann et al. 2015 sowie Geier et al. 2017 und zu künstlichen Kniegelenken zum Beispiel in Herrmann et al. 2012 publiziert.
Für die Zukunft sind mit dem HiL-Gelenksimulator weitere Analysen des künstlichen Kniegelenkes sowie eine Ausweitung der Untersuchungen auf das Schultergelenk nach künstlichem Gelenkersatz geplant.
In Kooperation mit


Gefördert durch
